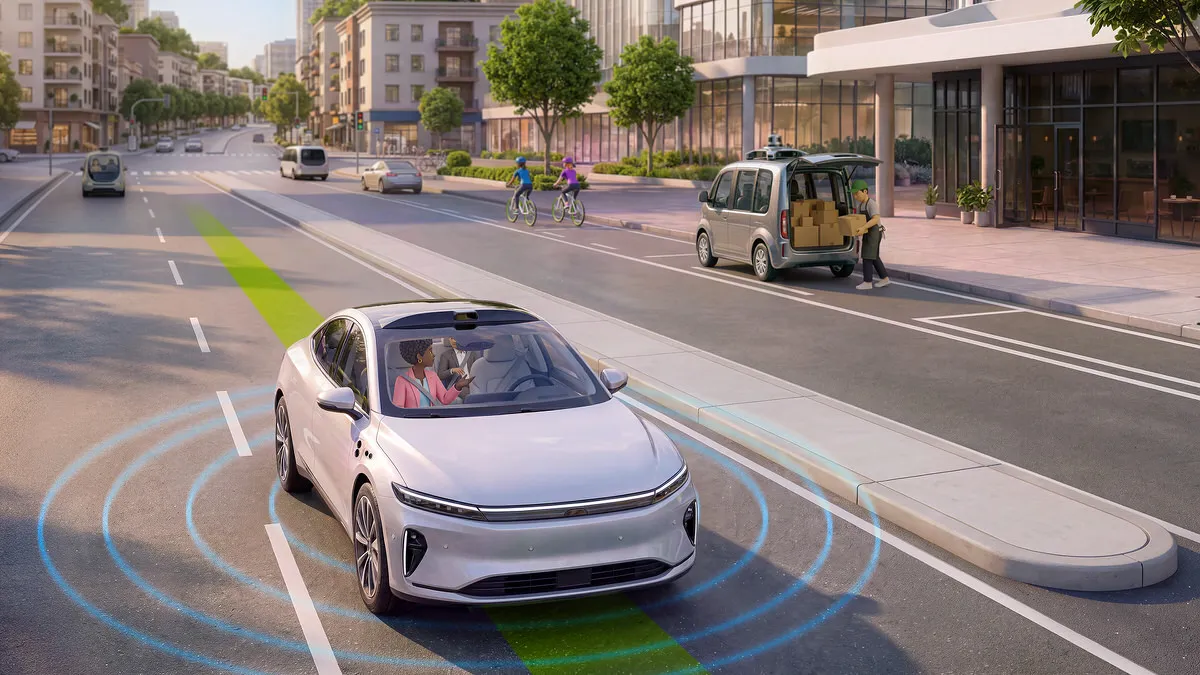
NVIDIAがロボタクシー市場で存在感を強めている。同社が提供しているのはロボタクシーの車両そのものではなく、自動運転AIを学習させ、仮想空間で検証し、実際の車両で動かすまでを支えるコンピューティング基盤だ。
NVIDIAは、ロボタクシーの開発から運行までを「AIを学習させるコンピューター」「仮想空間で走らせて検証するコンピューター」「実際の車両を動かすコンピューター」という3つの環境で支えている。
ロボタクシーは、1台を無人で走らせるだけでも多くの計算処理が必要になる。数千台規模のフリートを運用するとなれば、実際の道路から集めた大量のデータをAIに学習させ、実車では発生しにくい危険な状況を仮想空間で再現し、完成したAIを車両上でリアルタイムに動かす仕組みが欠かせない。
NVIDIAによると、ロボタクシー市場は2035年までに4000億ドル規模へ成長し、600万台以上の商用車両が稼働すると予測されている。すでにUber、Waymo、Zoox、Mercedes-Benz、日産など、世界各地のロボタクシー関連企業がNVIDIAの技術を活用している。
ロボタクシーは「車」だけで作れない。AIを育てるところからNVIDIAが支える
AIモデルのトレーニングには「NVIDIA DGX」を利用する。ロボタクシーのフリートから集めた大量の走行データを使い、より高性能な運転モデルをトレーニングするためのコンピューティング基盤だ。
この領域では「NVIDIA Alpamayo」ポートフォリオも展開している。オープンなリーズニング・ビジョン・言語・アクション(VLA)モデルやシミュレーションフレームワーク、フィジカルAIデータセットなどを組み合わせており、開発者は自社のデータや要件、既存の技術スタックに合わせて利用できる。
Alpamayoのリーズニングモデルは、複雑な運転状況を細かなステップに分けて判断し、安全な走行軌道を選択することを狙ったもの。自動運転では、発生頻度が低いものの対応が難しい「ロングテール」の状況への対処が課題となるため、こうした状況を想定したAIの学習が重要になる。
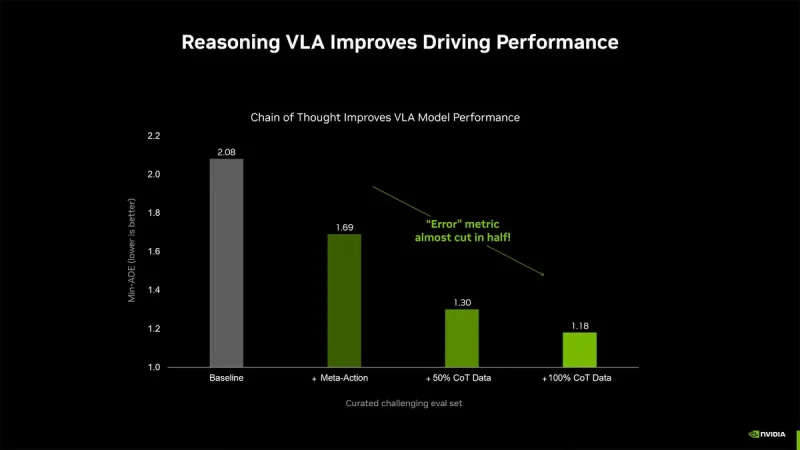
NVIDIAは、フィジカルAIデータセット、強化学習ブループリント、ポストトレーニングや蒸留のレシピも提供している。同社によると、難易度の高い自動運転評価でメタアクションと「思考連鎖(Chain of Thought)」リーズニングデータを追加したところ、VLAモデルの軌道予測精度が向上。予測経路と基準経路の平均偏差を示す最小平均変位誤差は2.08から1.18へ43%減少したという。
トレーニングを終えたAIは、実際の道路に出す前に仮想空間で検証する。ここで使われるのが、NVIDIA RTX PROサーバー上で動作する「NVIDIA Omniverse」と「NVIDIA Cosmos」だ。
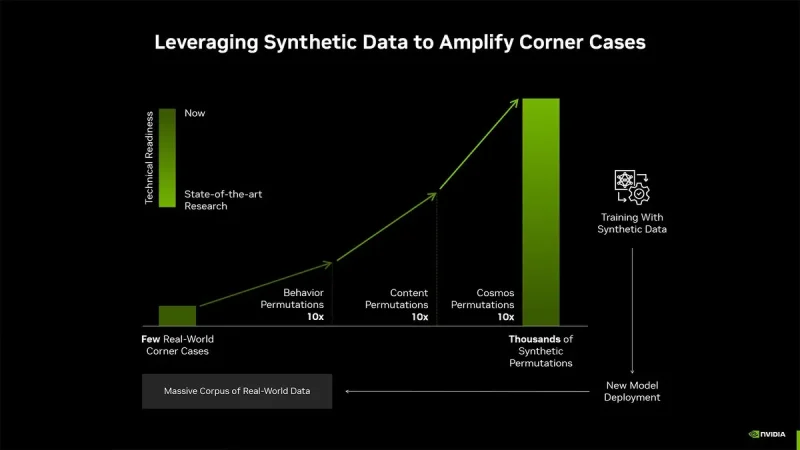
Omniverseの「NuRec」モデルは、センサーデータから現実世界の走行シナリオを再構築する。Cosmosは、そのシナリオにさまざまな物理的な変化を加え、交通状況、車両の動き、天候、照明、センサーの状態などを組み合わせた大量の走行シナリオを生成する。
実際の道路を走るだけでは集めにくい危険な状況を仮想空間で作り出せるため、AIがさまざまなケースにどう対応するかを繰り返し検証できる。NVIDIAによれば、数千の現実世界のコーナーケースから何百万通りものシナリオを生成できるという。
「NVIDIA AlpaSim」シミュレーションフレームワークも、リーズニング型の自動運転モデルのトレーニングや評価に利用できる。OmniverseやCosmosと組み合わせたクローズドループシミュレーションにも対応し、実車への展開前にAIモデルの弱点を確認できる。
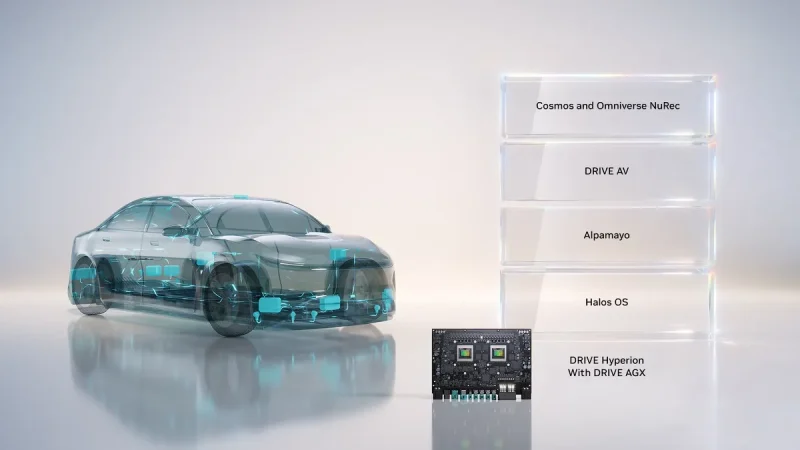
そして、学習とシミュレーションを終えたAIを実際の車両で動かすのが「NVIDIA Hyperion」と「NVIDIA DRIVE AGX」だ。
Hyperionは、レベル4対応ロボタクシー向けの車載コンピューティングとセンサーのリファレンスアーキテクチャ。「Hyperion 10」では、Blackwellプラットフォームをベースとする「NVIDIA DRIVE AGX Thor」のシステムオンチップ(SoC)を2基搭載する。
センサーは高解像度カメラ14個、レーダー9個、LiDAR 3個、超音波センサー12個を組み合わせ、360度のリアルタイムセンサーフュージョンに対応する。コンピューティングとセンシングを冗長化しており、センサーやコンピューティングコンポーネントの一部に障害が発生した場合でも運転を継続するフェイルオペレーショナル運転に対応する。
DRIVE AGX Thorは、認識、リーズニング、経路計画、運転行動などのAI処理を車両上で実行するためのプラットフォームで、VLAモデルなどの新しいAIワークロードにも対応する。
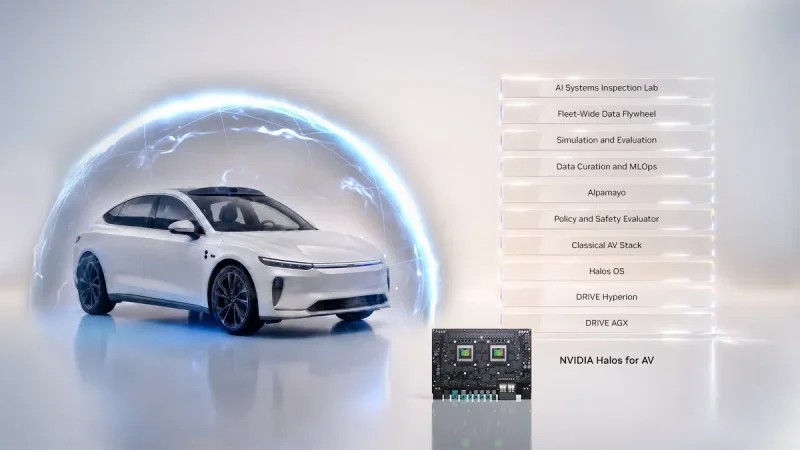
安全性を支えるのが「NVIDIA Halos」だ。Halos OSによる量産向けの安全基盤に加え、独立検査、システム検証、大規模シミュレーション、クラウドから車両までの継続的なテストなどを含む検証・認証フレームワークを提供する。
UberやWaymoも採用。NVIDIAの“ロボタクシー基盤”が世界に広がる
こうした技術は、すでに世界各地のロボタクシー開発や運行に使われている。
UberはNVIDIA Hyperionを使ったフリートの拡大を進めており、2028年までに28都市への展開を計画している。UberとNVIDIAは、NVIDIA Cosmos上にロボタクシー向けAIデータファクトリーも構築し、稀にしか発生しない走行シナリオのデータを収集している。
UberはNVIDIAとともに、Autobrains、Avride、Lucid、May Mobility、Mercedes-Benz、Momenta、日産、Nuro、Pony.ai、Stellantis、Waabi、Wayve、WeRide、Zooxとも協力し、NVIDIAの技術を搭載したロボタクシーサービスをUberのプラットフォームに導入する計画だ。
May MobilityはUberのネットワークを通じた自動運転配車サービスを計画する一方、NVIDIA DRIVEを基盤にソフトウェアスタックを開発している。アトランタではLyftと共同で、NVIDIA DRIVEを使った自動運転配車サービスのパイロットも開始した。
BoltはNVIDIAの技術を使って欧州全域でAVを開発・展開。Lyftは将来の自動運転車フリート向けリファレンスアーキテクチャとしてHyperionを採用する計画だ。WeRideはGrabとのパートナーシップを通じ、HyperionとDRIVE AGX ThorをベースとするGXRを東南アジアの主要市場に投入する計画。Waymoも、自動運転コンピューティングシステムの開発を進めるためNVIDIAと提携している。
自動運転技術の開発では、Wayve、日産、Uberが、日産の車両エンジニアリング、WayveのエンボディドAI、NVIDIA Hyperionを組み合わせた試作車を使って、グローバルなロボタクシープログラムを開発している。
AutobrainsはHyperionを基盤に、同社のエージェント型AI技術を使ったロボタクシープログラムをミュンヘンのUberおよび東南アジアのVinFastと共同開発。Zooxは車載コンピューティングに加えて、クラウド上のトレーニングやシミュレーションにもNVIDIA DRIVEを利用している。
MomentaはDriveOS上で動作するDRIVE AGXベースのソフトウェアスタックを開発。Pony.aiはHyperionとDRIVE AGX Thorを使って次世代の自動運転ドメインコントローラーを開発した。
Tensorは車載スーパーコンピューターに8基のDRIVE AGX Thor SoCを搭載したレベル4ロボカーを開発。WaabiはUberとの展開に関する提携を通じてロボタクシー市場に参入し、「Waabi Driver」プラットフォームにDRIVE AGX Thorを採用している。
TIER IVといすゞ自動車は、HyperionとDRIVE AGX Thorをベースとしたレベル4自動運転バスを展開。LenovoはSWMの次世代ロボタクシープログラム向けに、DRIVE AGX ThorベースのAD1レベル4ドメインコントローラーを供給する。DeepRoute.aiもHyperionとDRIVE AGX Thorをベースに次世代ロボタクシーを開発している。
自動車メーカーでもNVIDIAの技術が使われている。TeslaはNVIDIAのスーパーコンピューターで自動運転ニューラルネットワークをトレーニングしている。
Mercedes-BenzとNVIDIAはUberと協力し、新型Sクラスをベースとするロボタクシーエコシステムを開発。Hyperion、NVIDIA DRIVE AV L4ソフトウェア、AlpamayoのオープンAIモデル、シミュレーションツール、データセットを組み合わせ、リーズニングを使った安全重視の自動運転を目指す。
Stellantis、Wayve、Uberも、HyperionとAIコンピューティング技術を活用したレベル4自動運転モビリティサービスの開発・展開に取り組む。Lucid、Nuro、UberはHyperionの一部となるDRIVE AGX Thorを使ってグローバルなロボタクシーサービスを開発している。
Hyundai MotorとKiaは、Hyperionをベースとするデータ駆動型自動運転システムの開発でNVIDIAとの協業を拡大している。NVIDIAは、レベル4ロボタクシーサービスに向けて、Hyundai Motorグループの合弁会社であるMotionalとの協業拡大も検討する。
GeelyはエコシステムパートナーとともにHyperionを利用したロボタクシーの開発・商業化を計画している。Geely Auto Group傘下のZeekrは、集中型ドメインコントローラーとしてDRIVE AGX Thorを採用した。
NVIDIAがロボタクシー市場で進めているのは、AIを学習させるデータセンターから、仮想空間で自動運転を検証する環境、そして実際に車両を動かす車載コンピューターまでを一続きの環境として提供することだ。
ロボタクシーが数千台、数万台という規模に増えていけば、車両そのものだけでなく、その裏側でAIを学習させ、検証し、動かすためのコンピューティング環境も必要になる。NVIDIAはDGX、Omniverse、Cosmos、Hyperion、DRIVE AGX Thorなどを通じて、その部分を押さえようとしている。
(画像:NVIDIA)